Sandvik 借助 Visual Components OLP 提升焊接自动化水平,大幅缩短机器人编程时间
Sandvik Mining(山特维克)主要生产重型井下装载机与卡车,这些设备的制造涉及大量复杂的多层多道焊接工艺。通过引入 Visual Components 离线编程软件,山特维克将机器人编程时间大幅缩减了一半以上,不仅显著提升了焊接质量与工艺的一致性,还极大提高了机器人工作站的设备利用率。此外,在实际投产前利用该软件对焊接可达性进行仿真与验证,有效帮助 Sandvik 加快了自动化升级的步伐,最大限度地减少了设备停机时间,并成功实现了各类组件多层多道焊接工艺的标准化作业。
打造重型井下设备
Sandvik Turku 工厂隶属于 Sandvik Mining 装载与运输事业部,自20世纪80年代初以来,一直致力于制造井下装载机和运输卡车。该工厂占地 60,000 平方米(约 645,834 平方英尺),拥有约 900 名员工,负责生产上述设备的所有主机架核心部件,如前后车架、举升臂和铲斗。这些重型设备被广泛应用于全球各地环境严苛的井下采矿与隧道工程中。
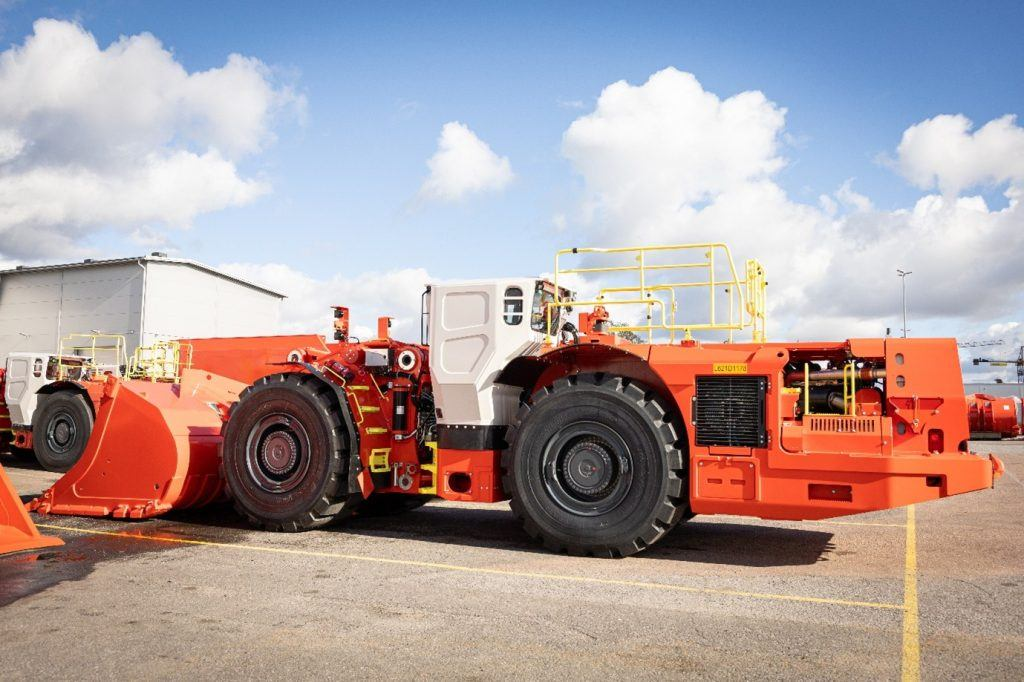
这些装载机常年作业于狭窄的隧道中,但其举升能力却高达 25 吨。这意味着设备制造必须使用厚重钢板,且涉及大量复杂、难以触达的焊缝以及多层多道焊接工艺。这些因素极大地增加了编程与自动化改造的难度。以单个前车架为例,其焊接过程需消耗 100 多公斤的焊丝,且绝大多数为多层多道焊,这意味着每个车架都有数百条焊道需要进行精准编程。此外,山特维克在工艺上力求尽可能采用 PA 位置进行焊接,但当工件的坡口并非完全笔直时,实现这一目标便极具挑战性。
迫切需要加速复杂焊接自动化进程
早在 20 世纪 90 年代,Sandvik 就已引入了机器人焊接技术,并在近年来将其机器人焊接产能提升了一倍以上。目前,Turku 工厂配置了 IGM 和安川(Yaskawa)品牌的焊接机器人,它们大多具备 10 个或更多轴,并配备了 MAG(熔化极活性气体保护)焊接系统。厂内最大的变位机可承载重达 7.5 吨的工件,使得生产团队能够轻松完成超重型组件的焊接作业。
然而,随着生产规模的不断扩大和组件复杂度的日益增加,继续依赖传统示教器进行机器人编程,已显得既缓慢又低效。
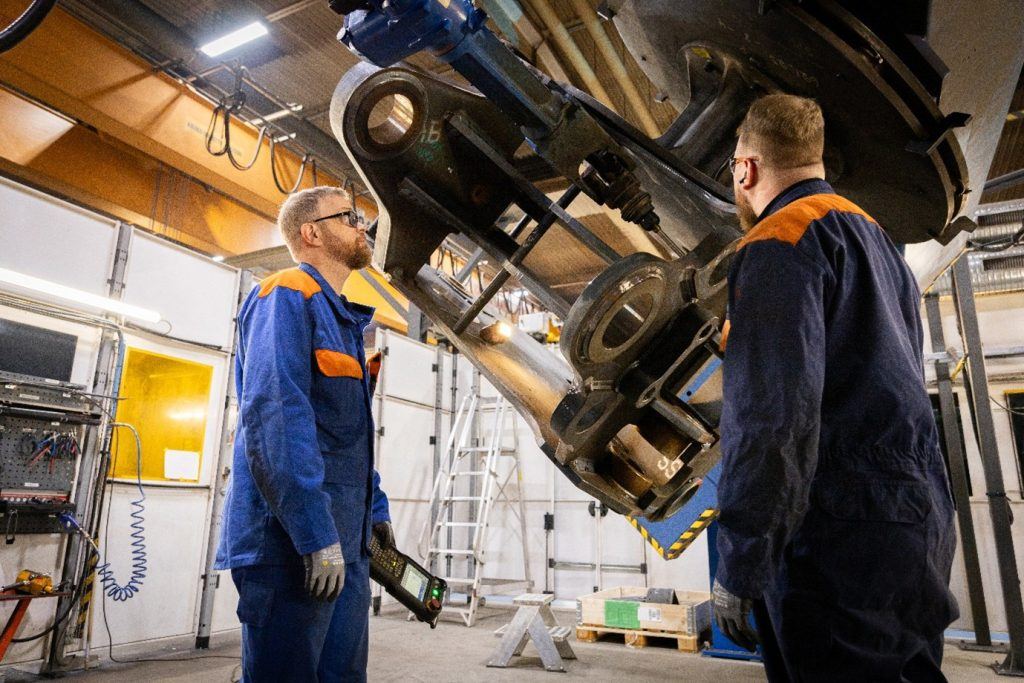
“使用示教器为整个前车架编写程序极其耗时,这导致我们在该过程中白白损失了宝贵的生产时间。”
—— Markus Juntunen,Sandvik 生产开发工程师
由于焊缝结构极为复杂,编程人员过去只能依靠手动方式反复尝试机器人的不同姿态,事前根本无法确定焊缝是否可达,这直接导致了大量不必要的停机时间。此外,这种手动调试的方式也使得规划最佳焊接顺序以及控制热输入变得十分困难,从而难以有效防止工件变形。
为此,Sandvik 迫切希望提升自身的自动化水平,减少机器人工作站的停机时间,并提高焊接质量与工艺的重复精度。生产团队也一直在寻找一种能够在流程早期测试焊接可达性的方法,以便在设计与制造决策阶段具备更清晰的预判能力。
离线编程带来的机器人焊接变革
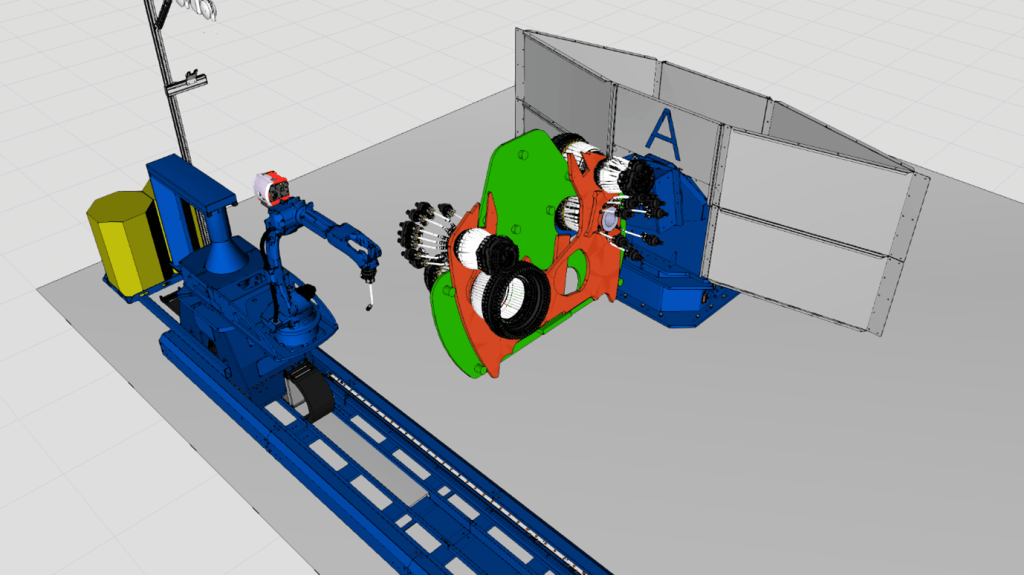
为了克服上述挑战,Sandvik Turku 工厂引入了 Visual Components 机器人离线编程(OLP)软件,在虚拟环境中对焊接机器人进行编程。借助离线编程技术,生产团队如今能够在程序导入实际生产工作站之前,提前完成机器人运动路径的准备、仿真与验证。
“借助离线编程,我们可以预先测试每条焊缝的可达性,从而避免白白损失生产时间。”
—— Markus Juntunen,Sandvik 生产开发工程师
通过在 Visual Components 中对整个过程进行仿真,编程人员可以科学规划焊接顺序、确定制造工序,并优化热输入,从而将工件变形降至最低。
对于像前车架这样最复杂的组件而言,这种转变带来的效果是显著的。而对于较小的部件,离线编程阶段仅需几天时间,在机器人工作站内进行的最终微调只需一个班次即可完成;相比之下,如果使用传统的示教器编程,则往往需要耗费数天甚至数周的时间。
Visual Components OLP 的一个核心优势在于,它能够对多层多道焊接配置模板进行标准化及重复利用。
“现在,对焊枪姿态参数进行标准化变得容易得多,因为我们可以创建多层多道焊接模板,并将其直接复制粘贴到对应的坡口或特殊形状(如曲线或钢板边角)上。通过这种方式,我们的多层多道焊接能够快速实现稳定且高度一致的质量。”
—— Markus Juntunen,Sandvik 生产开发工程师
除了机器人编程,生产团队还在投产前使用 Visual Components 来规划工装和夹具。通过创建焊枪路径的点云数据,并确定车架组件相对于焊接变位机的最佳组装位置,他们能够为夹具设计师提供极其精确的边界条件。这一方法成功帮助他们设计出了能够确保每一条焊缝都完全可达并处于理想焊接位置的夹具。
加速产能爬坡,提升机器人利用效率
Visual Components OLP 软件的引入,彻底颠覆了 Sandvik Turku 工厂的机器人编程方式。如今,大型车架的编程工作可以在离线状态下准备,整个产能爬坡过程只需短短几周即可完成。对于较小的项目,离线编程仅需几天就能搞定,在机器人工作站内进行的最终微调只需一个班次即可完成。离线编程使得在准备程序期间,机器人工作站仍能继续进行生产,从而最大限度地减少了生产时间的流失,并大幅提升了工作站的设备利用率。
借助标准化的多层多道焊接模板,焊接质量得到了显著提升,不同组件之间的工艺过程也具备了更高的一致性。
“在构建全新的机器人工作站时,借助 Visual Components,我们能够以快得多的速度完成产能爬坡。”
—— Markus Juntunen,Sandvik 生产开发工程师
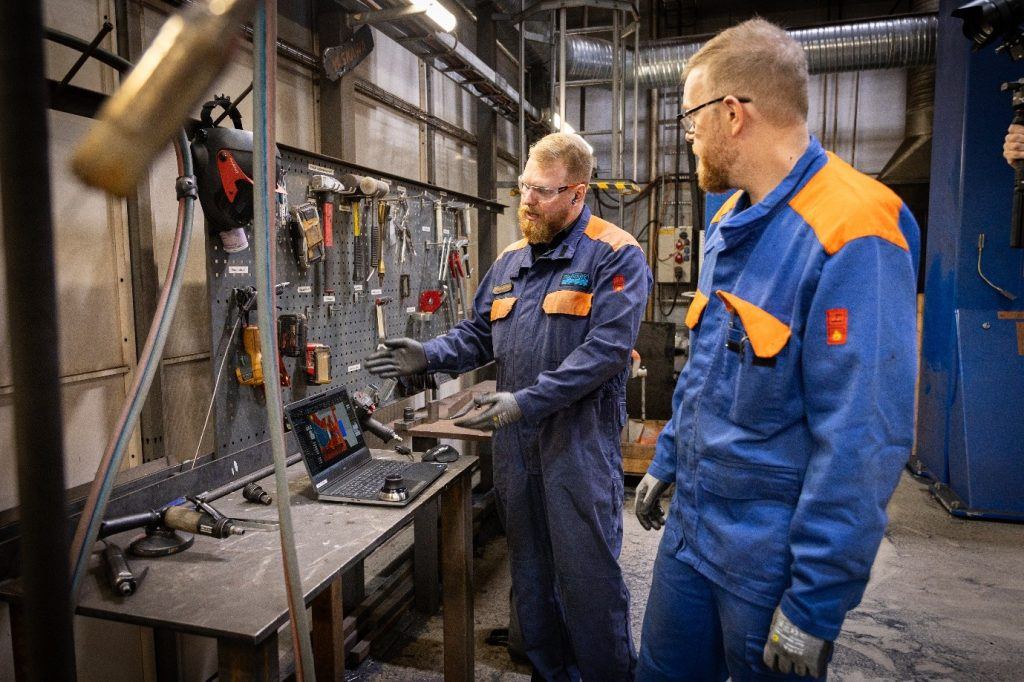
展望未来,Sandvik 计划将面向制造的设计理念更深入地融入其设计流程之中。通过利用 OLP数据提供有关可焊性与可达性的早期反馈,设计师能够做出更利于自动化生产的设计决策,从而进一步提升生产效率与工艺的一致性。
关于 Visual Components
Visual Components 由一支仿真专家团队创立,拥有 20 多年的行业经验积累,是 3D 制造仿真领域的先驱之一。作为众多知名品牌信赖的技术合作伙伴,Visual Components 为设备制造商、系统集成商和制造企业提供简单、快速且高性价比的解决方案,用于设计与仿真生产流程;同时提供机器人离线编程(OLP)技术,以实现工业机器人的快速、精准及无误差编程。
想深入了解我们的解决方案能为您的企业带来哪些优势吗?请立即 联系我们!