制造仿真
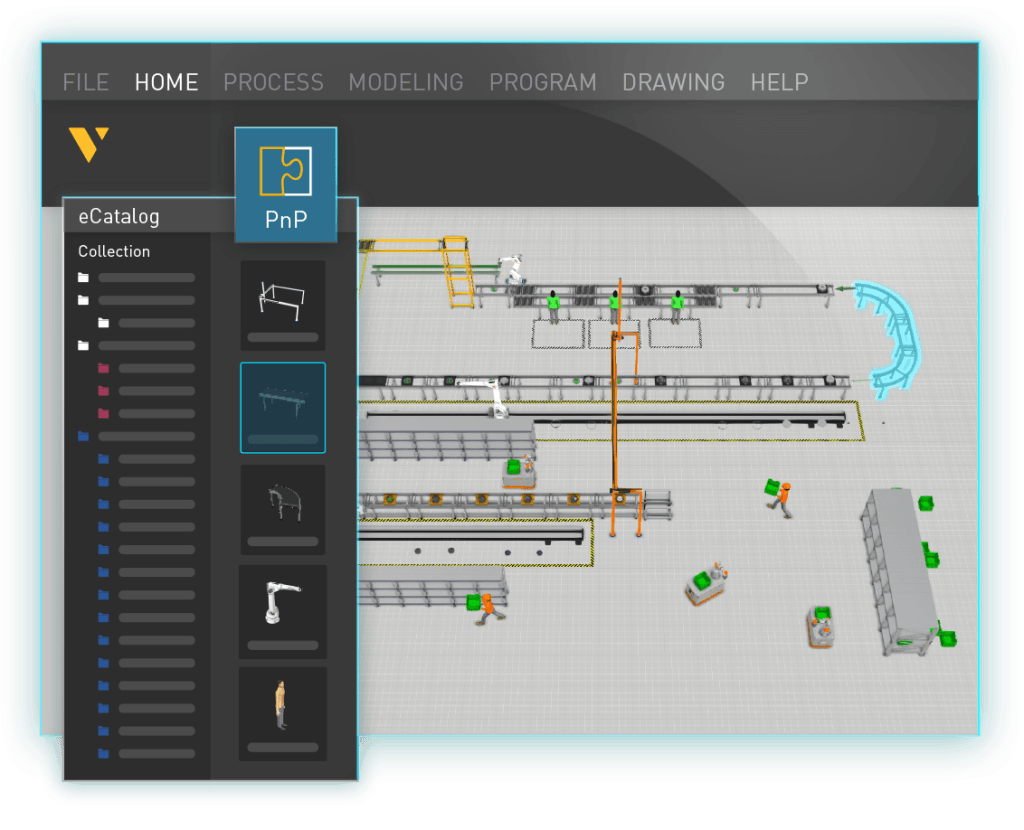
借助我们的一体化仿真软件,提升您的制造项目水平。在可靠、灵活且可扩展的平台上,轻松设计、优化和验证您的工艺流程与布局。无论您处于哪个专业水平,我们的软件都能满足您所有的数字化转型需求。
借助3D制造仿真推动数字化转型
强大
利用强大的仿真技术,深入洞察、理解并有效规划您的制造流程。
富有成效的
利用 Visual Components 设计、分析、优化和验证您的生产布局,从而实现更快、更明智的决策。
视觉
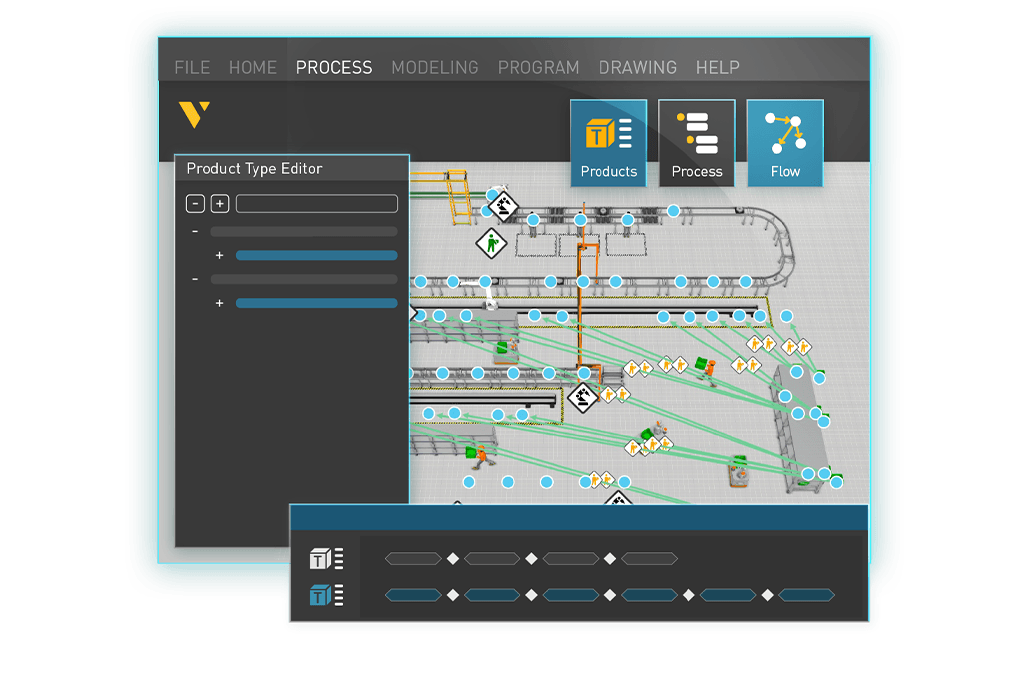
通过可视化呈现流程,轻松管理各项任务;借助直观、用户友好的界面,简化复杂任务。
虚拟调试
在进行物理调试之前,请先使用数字模型对您的控制代码进行测试和验证。我们采用并行工程方法,使布局设计师和PLC设计师能够同步开展工作,从而确保在执行前实现顺畅的集成。这不仅能降低资本支出,还能通过推迟硬件采购来释放车间空间。我们提供一套全面的虚拟调试工具集,涵盖机器人控制器连接和控制系统测试等功能,所有服务均由我们一站式提供。
自定义连接
开发您自己的插件,将 Visual Components 与外部系统连接起来。
机器人控制器的连接性
通过我们的连接插件,使用物理控制器或软件将顶级品牌的机器人连接至其控制器。快速验证机器人程序,精确匹配循环时间,并可视化机器人路径。
创建和分享内容
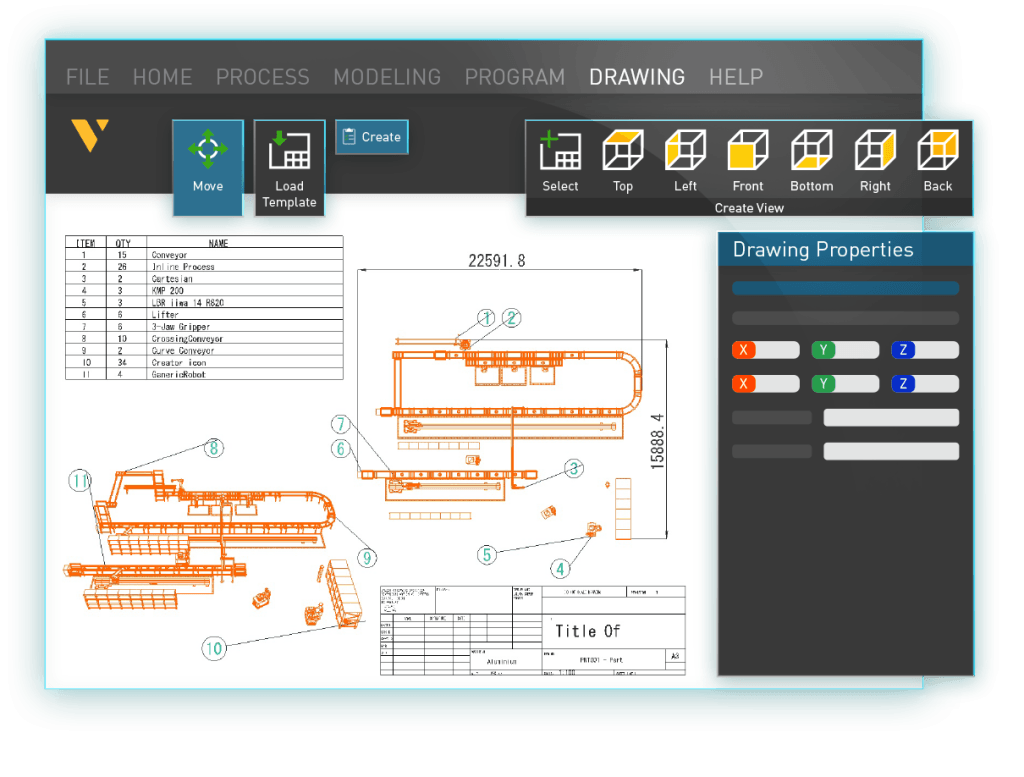
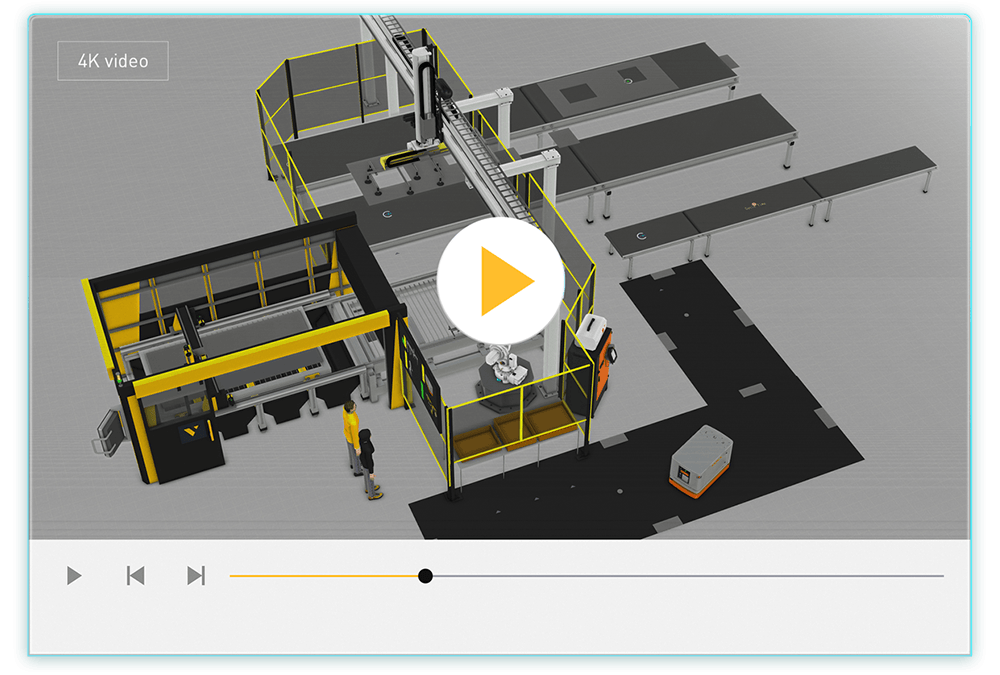
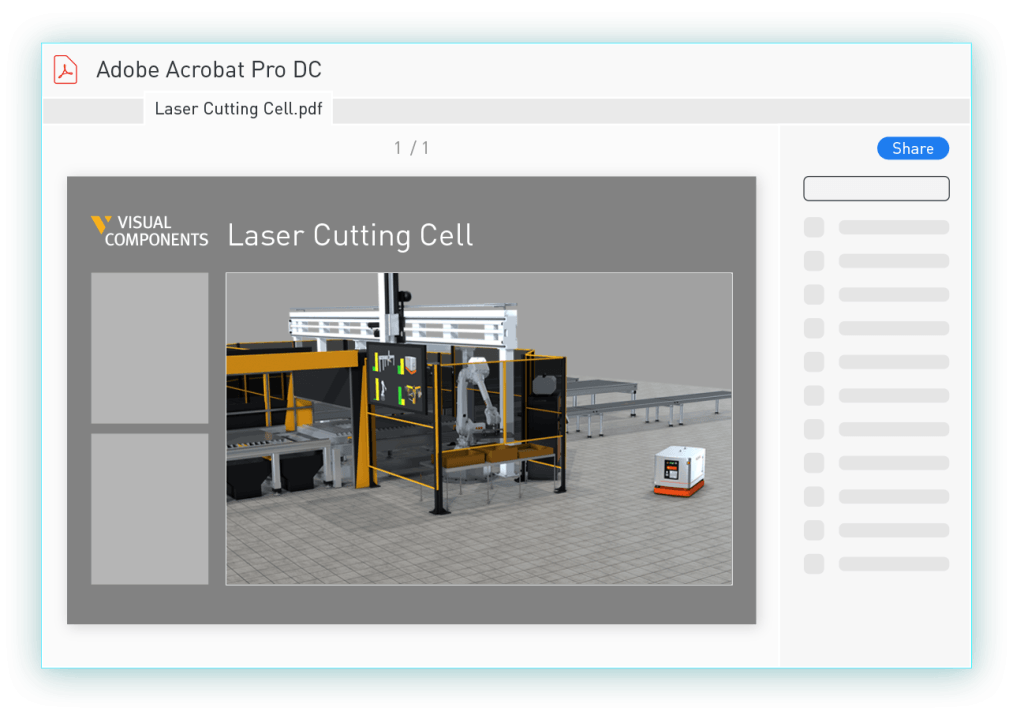
没有什么比3D模拟更能清晰传达您的想法了。您可以轻松创建、协作并以多种格式分享模拟内容,让您的构想栩栩如生。让您的提案清晰且极具说服力,轻松促成交易,或确保您的内部演示既引人注目又极具说服力。
需要与无法访问 Visual Components 的同事协作?没问题。借助我们的免费应用程序,您可以轻松导出并跨平台分享您的仿真结果。这确保了无论身处何地,每个人都能轻松查看您的仿真内容。
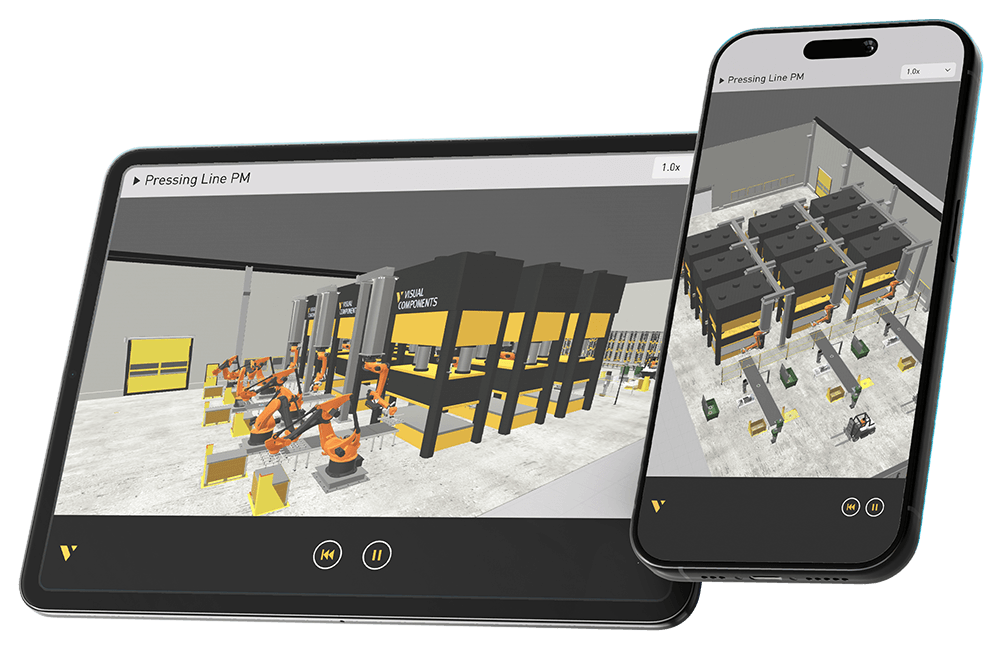
在移动端体验 Visual Components
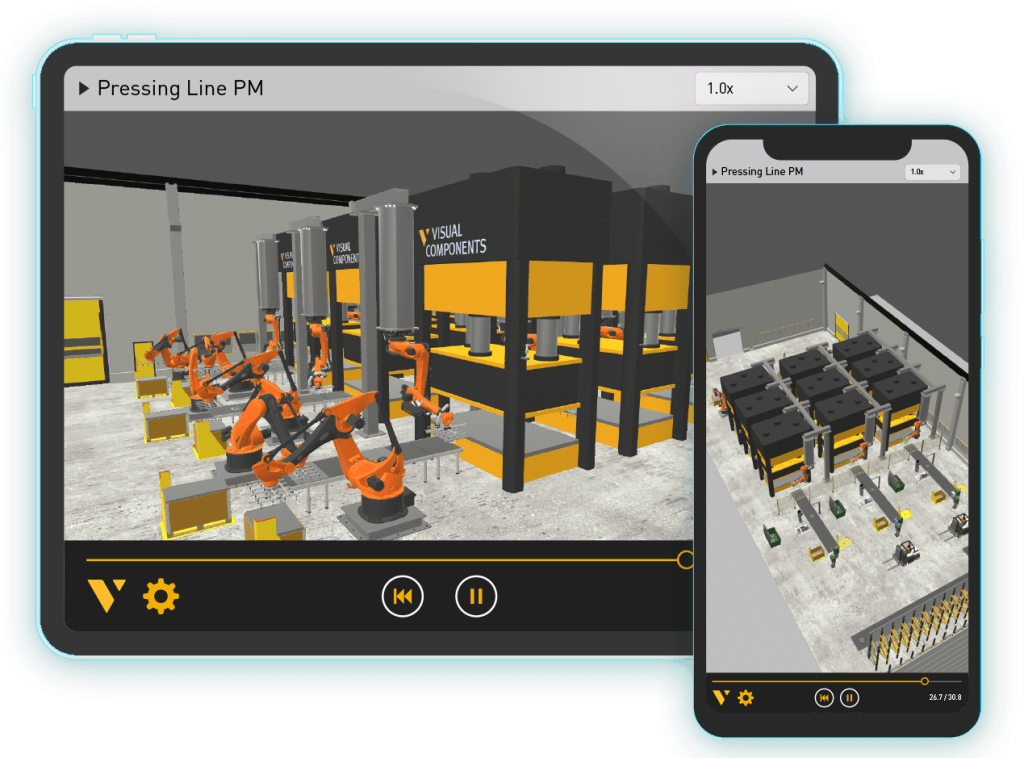
我们的移动应用程序让制造业专业人士能够随时随地轻松分享、体验和浏览其生产设计方案。Visual Components Experience 移动查看器支持 iOS 和 Android 设备,可在 App Store 和 Google Play 上免费下载。
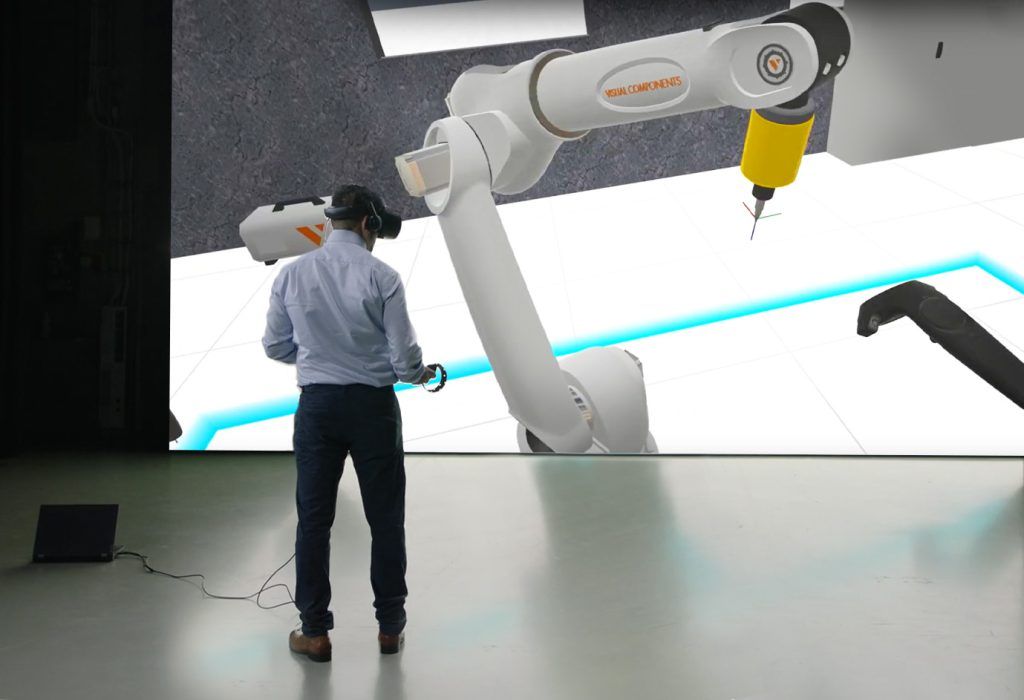
在虚拟现实中体验Visual Components
通过沉浸式仿真体验,您将能够更好地与项目利益相关者协作,并提升自身公信力。导出仿真结果,利用虚拟现实技术制作令人印象深刻的演示文稿和高效的培训材料。
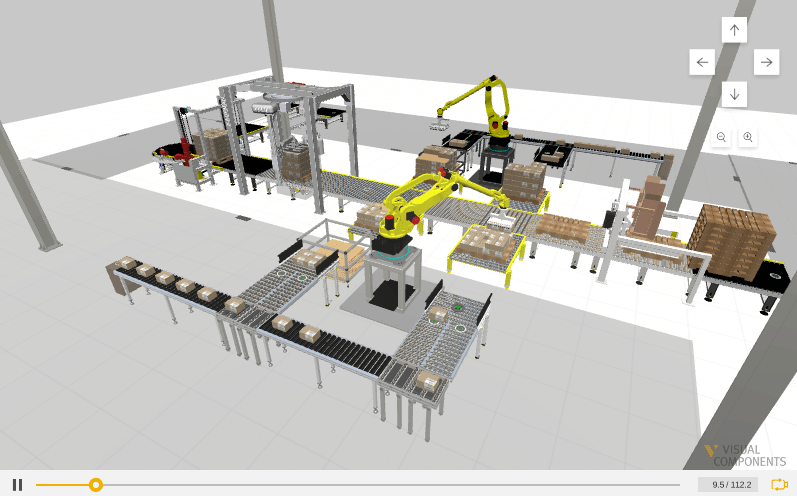
在网页上体验 Visual Components
展示您的能力,突出您的解决方案。Visual Components Experience Web 旨在与您的网站无缝集成,为访客提供一种互动性强、引人入胜且独具一格的方式,让他们能够探索您的模拟和概念。
使用 Visual Components 导入您自己的 CAD 模型
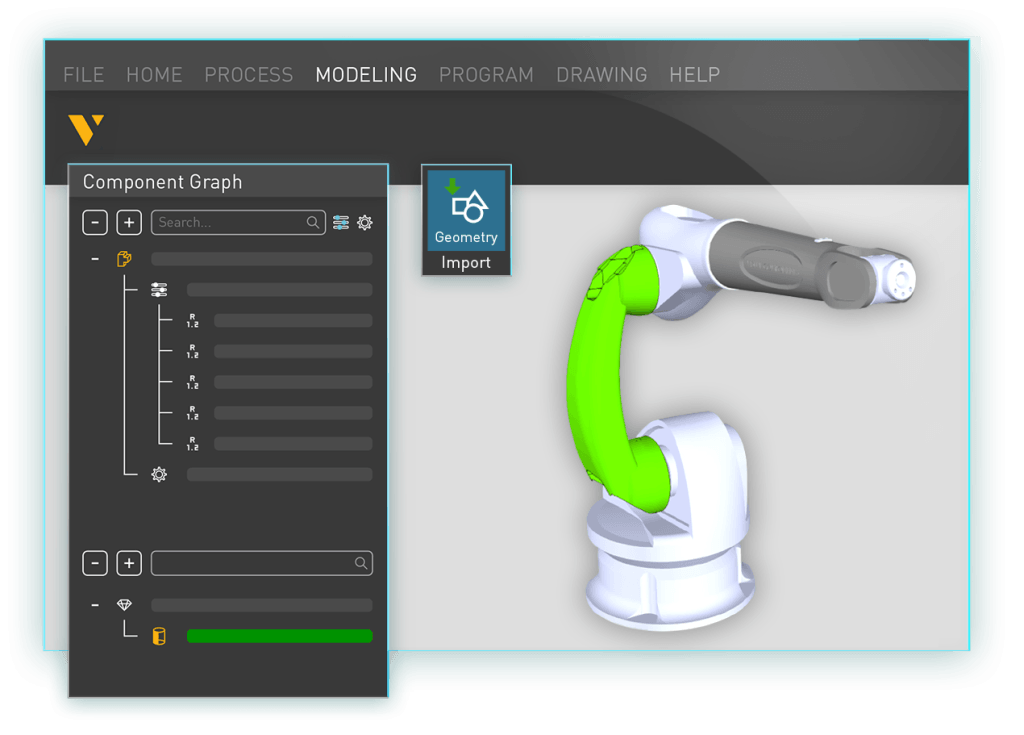
将您的 CAD 数据转换为仿真模型
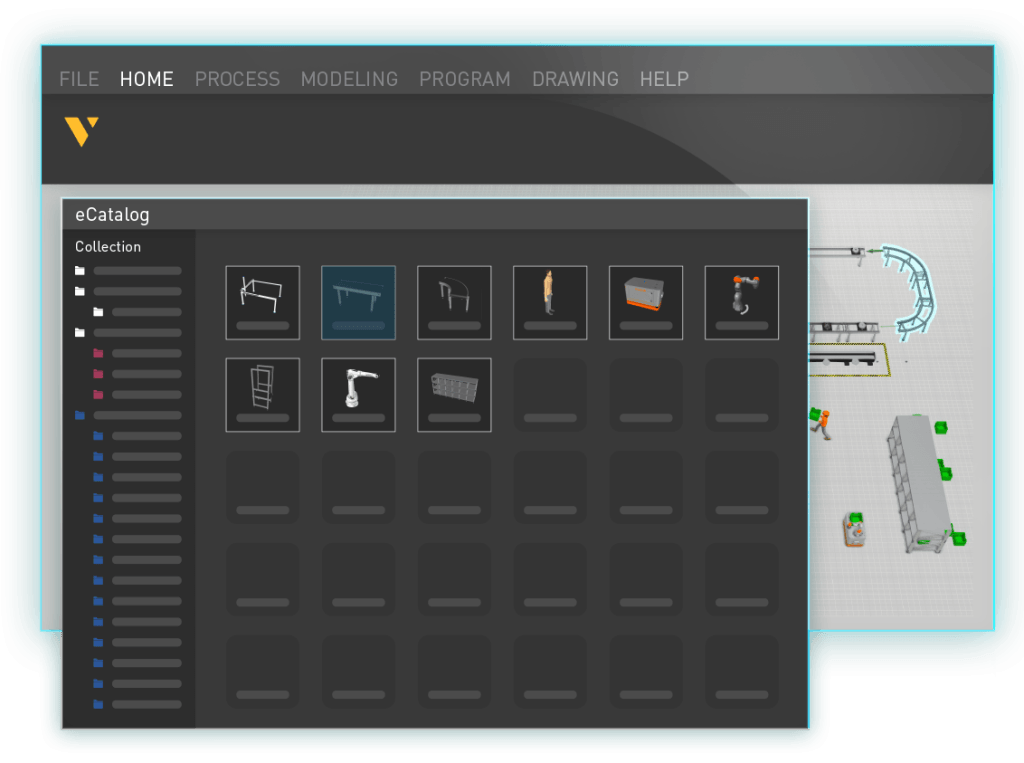
除了电子目录中提供的 4000 多个现成组件外,Visual Components 还为您提供了设计和创建自定义仿真模型的工具。您可以从零开始创建 3D 几何体,导入现有的 CAD 数据,或修改库中的任何组件,以完美满足您的独特需求。
需要对 CAD 模型进行相交、并集或差集运算吗?我们的布尔建模功能可满足您的需求。轻松修改 CAD 几何体,以进行高级仿真。
借助我们预先构建的功能插件,简化您的组件开发流程。只需提供简单的输入,我们的工具便会自动配置组件的行为。
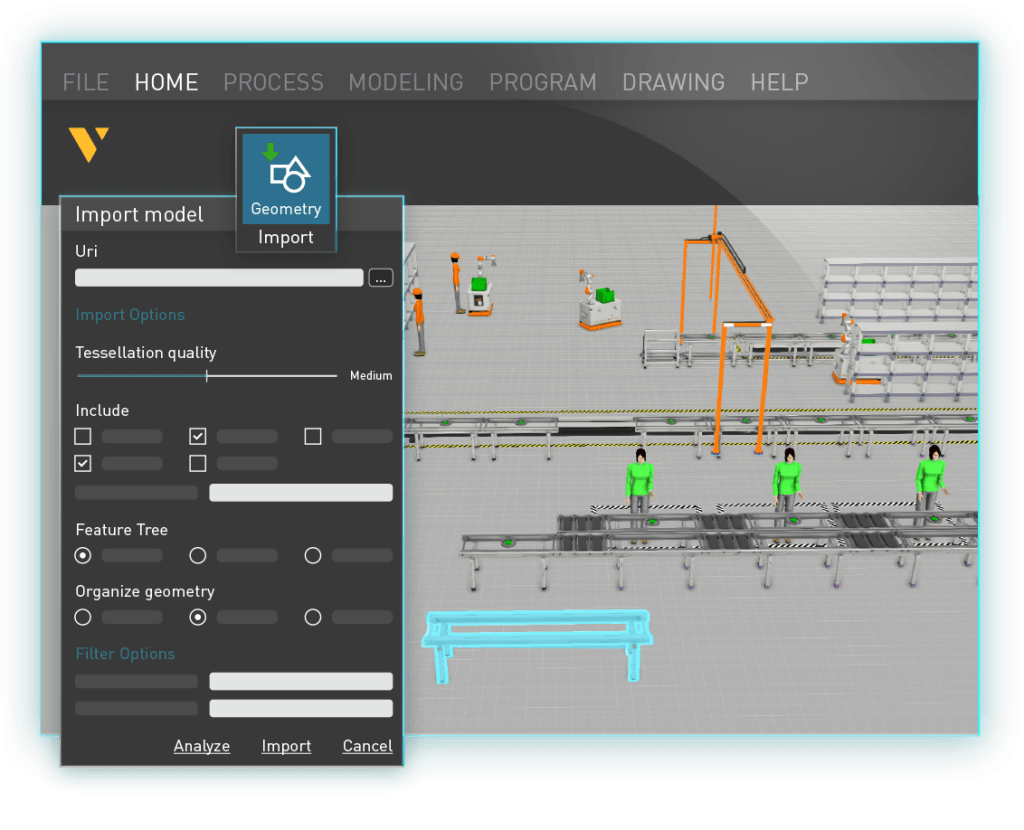
节省时间,快速将您的 CAD 文件应用到 3D 环境中。借助我们的建模工具包,您可以在 Visual Components 内轻松构建新的 3D 几何体或更新导入的 3D 模型。
通过简化模型并去除不必要的细节,提升仿真性能。享受更小的文件大小和更快的仿真速度。
通过行业标准协议 OPC UA 和 MQTT 将您的仿真与控制系统连接起来。
借助 Visual Components 弥合仿真与现实之间的差距
增强型虚拟调试
通过将各种物理和虚拟的厂商专用控制器及PLC与您的仿真系统连接,可在实际调试前避免出现错误。借助 Visual Components ,您可以规划、调试和验证程序及流程,并借助出色的可视化效果提升工作效率。
使用 Visual Components 机器人程序编辑器,通过 KUKA 机器人语言 (KRL) 对 KUKA 机器人进行编程。将您的项目无缝传输至 KUKA 虚拟控制器(KUKA.OfficeLite)和物理控制器。借助精确的循环时间、精准的机器人路径以及先进的碰撞检测功能,提升您的虚拟调试体验。
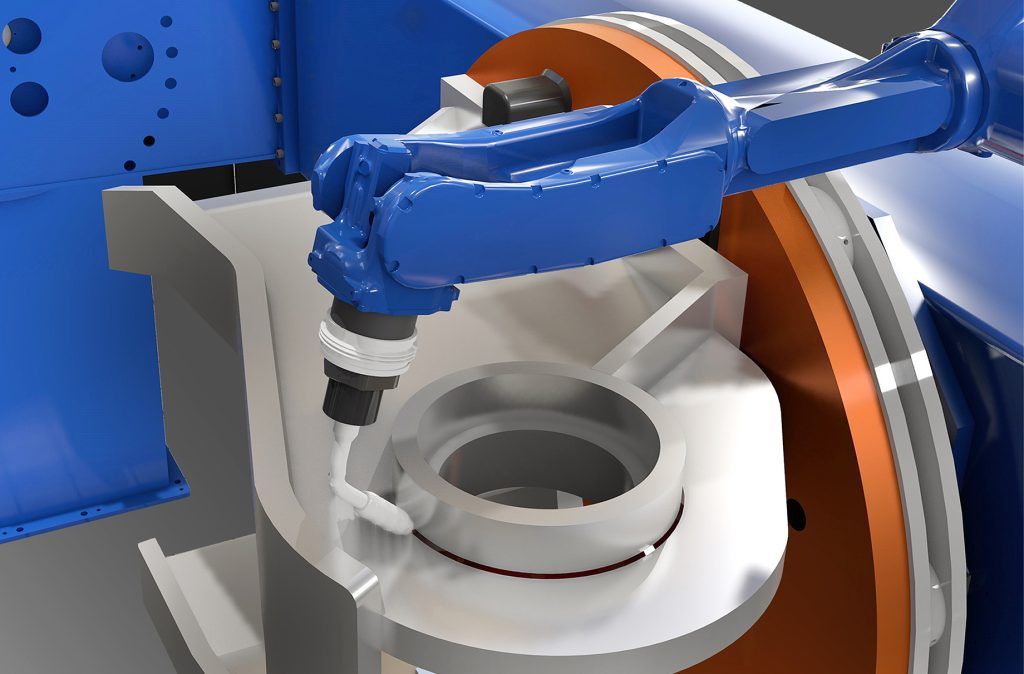
通过相应的物理控制器或机器人软件,将您的仿真直接连接至ABB、斗山、发那科、川崎、欧姆龙和安川机器人。利用精确的循环时间和机器人路径验证您的程序,并远程监控制造系统的运行状况,从而确保最佳的效率和精度。
Beckhoff ADS 插件允许您将正在运行的 Beckhoff TwinCAT PLC(版本 2 或 3)与已加载的程序连接起来。
西门子 S7 PLC 连接功能支持与大多数物理和模拟的西门子 PLC 进行原生连接,包括旧型号。这种原生连接确保了与物理 S7-1200 控制器之间的通信速度更快,并支持连接到 S7-PLCSIM。
WinMOD 和 SIMIT 连接插件支持与多种物理和虚拟自动化系统进行通信。通过连接多家厂商的专用控制器,您可以验证 PLC 程序和机器人运动学。SIMIT 连接功能为您打开了通往西门子全系列自动化系统的大门,包括 PLCSIM Advanced、PLCSIM、虚拟控制器、SIMIT UNIT 以及 PLC。
通过以FBX格式导出设计,可快速创建并分享作品。该功能支持导出3D对象的骨骼和关节限制。此外,您还可以导出动画,从而以更生动、更具互动性的方式展示您的设计。
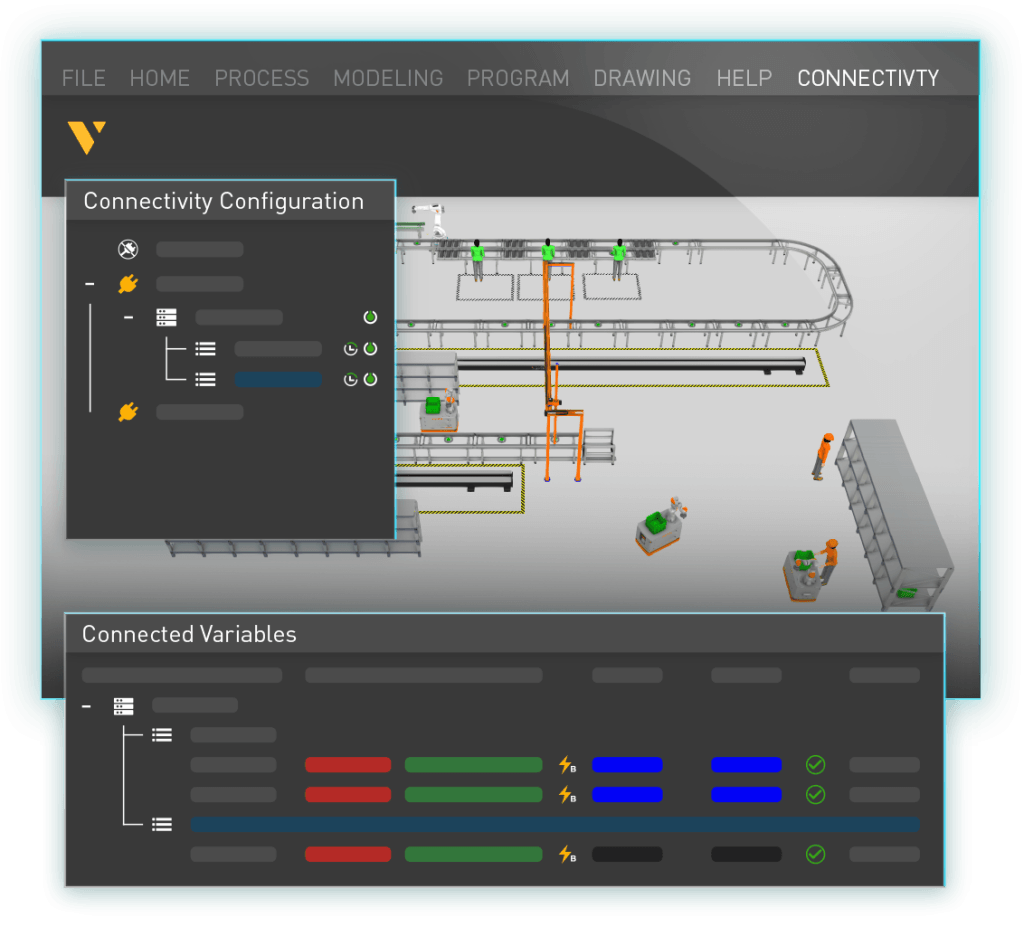
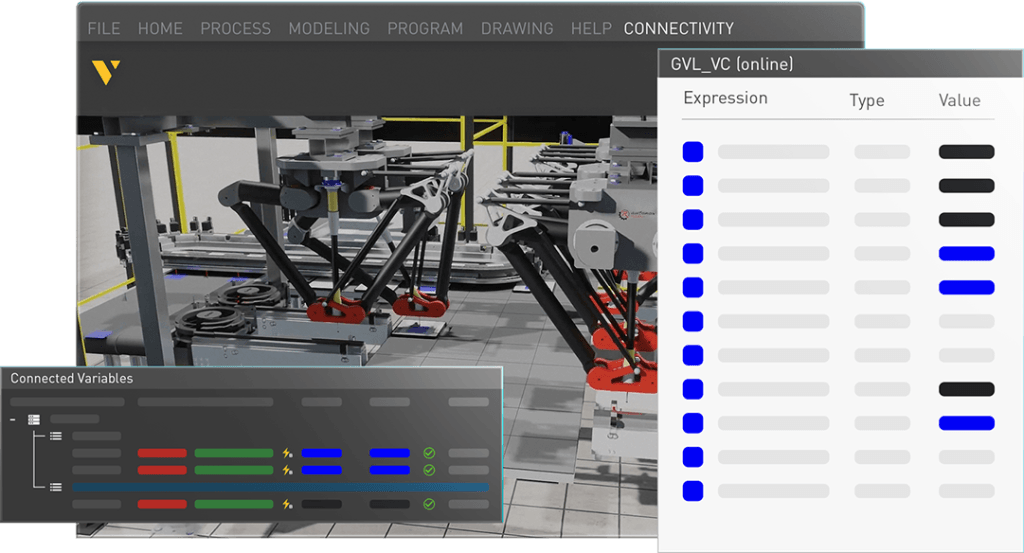
模拟、监控、调试。
借助我们的数字孪生产品,将您现有的仿真转化为一个实时互联的环境。
利用真实的工厂数据和控制逻辑,在不影响生产的情况下,对运营进行可视化展示、测试和优化。
WinMOD 和 SIMIT 连接插件支持与多种物理和虚拟自动化系统进行通信。通过连接多家厂商的专用控制器,您可以验证 PLC 程序和机器人运动学。SIMIT 连接功能为您打开了通往西门子全系列自动化系统的大门,包括 PLCSIM Advanced、PLCSIM、虚拟控制器、SIMIT UNIT 以及 PLC。
为您的应用场景找到合适的产品
无论您是想寻找一款能够快速设计和展示生产解决方案的工具,还是希望将实际的控制系统和机器人控制器与您的仿真模型相连接,我们都能满足您的需求。欢迎查看并对比我们全系列的3D制造仿真产品。
比较许可证
| Modules | Features |
|---|---|
基础模块 | 3D 布局配置 |
| 电子目录 | |
| 机器人仿真 | |
| 统计数据 | |
建模模块 | CAD 文件导入 |
| CAD 属性读取器 | |
| 导入 2D 图纸 | |
| 点云 | |
| CADENAS 3Dfindit 插件 | |
| 组件建模 | |
| 预制向导 | |
| 基础实体几何结构 | |
| 几何结构简化 | |
工艺流程模块 | 工艺模块 |
VC媒体模块 | 交互式 VR |
| 用于自定义 HMI 的 Web 查看器 | |
| FBX 导出器 | |
| VC Experience | |
| 内容创建 | |
通讯模块 | 自定义连接性 |
| 工业协议支持 | |
| 机器人连接插件 | |
| PLC连接性 | |
| UR和Stäubli的VRC连接 | |
OLP模块 | 离线编程 (OLP) 工具 |
| 机器人组装操作 | |
| 机器人后置处理器 | |
| 多机器人支持 | |
| OLP 校准工具 | |
| 机器人求解器插件 | |
| 扩展 OLP 校准工具 | |
界面语言模块 | |
全功能模块 |
正在寻找机器人编程工具吗?快来看看我们提供的各类 机器人离线编程(OLP)软件。