解决方案
机器人编程
机器人离线编程允许您为各种过程编程工业机器人,而不会中断生产。使用您的3D CAD数据在计算机上创建高效、无错误的机器人程序,然后下载到物理机器人上。
更快的机器人投资回收期
在不影响生产的情况下,将机器人编程速度提升10倍。确保机器人快速投入运行,并将停机时间降至最低。保存并复用您的程序以供未来项目使用,从而提高效率和生产力。
提高生产效率
通过优化机器人的运动轨迹和工艺流程,在最大限度减少机器人停机时间的同时,实现最高效率和精度,从而确保产品始终符合最高质量标准。
支持面向制造的设计
避免在最后关头对夹具和工装进行修改。应在实际生产开始前充分测试并调整机器人工作站和生产布局的虚拟模型。
为什么要离线编程机器人?
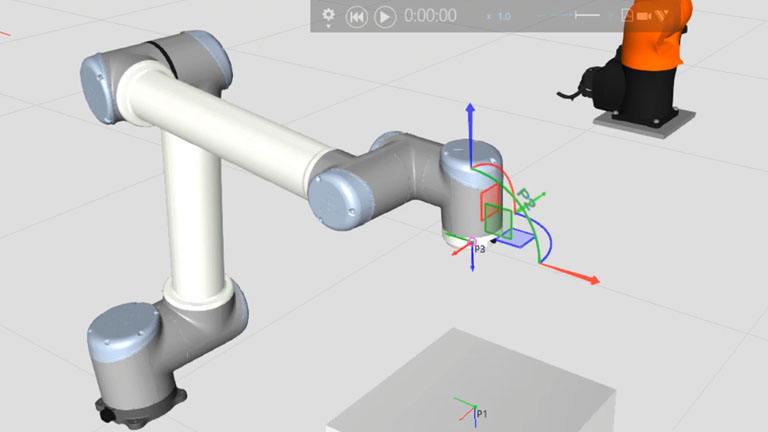
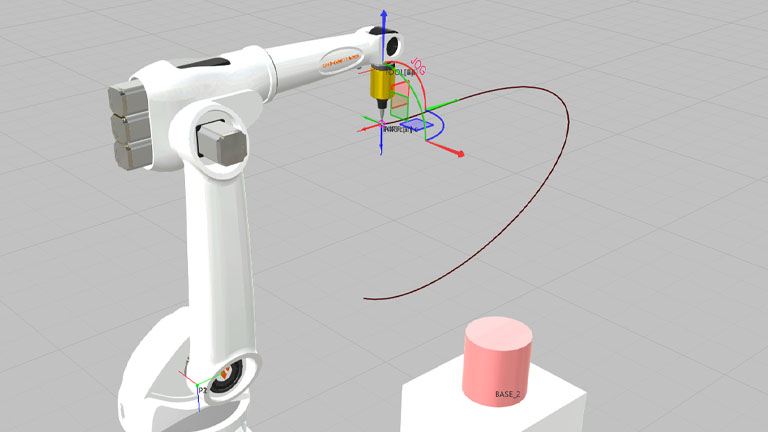
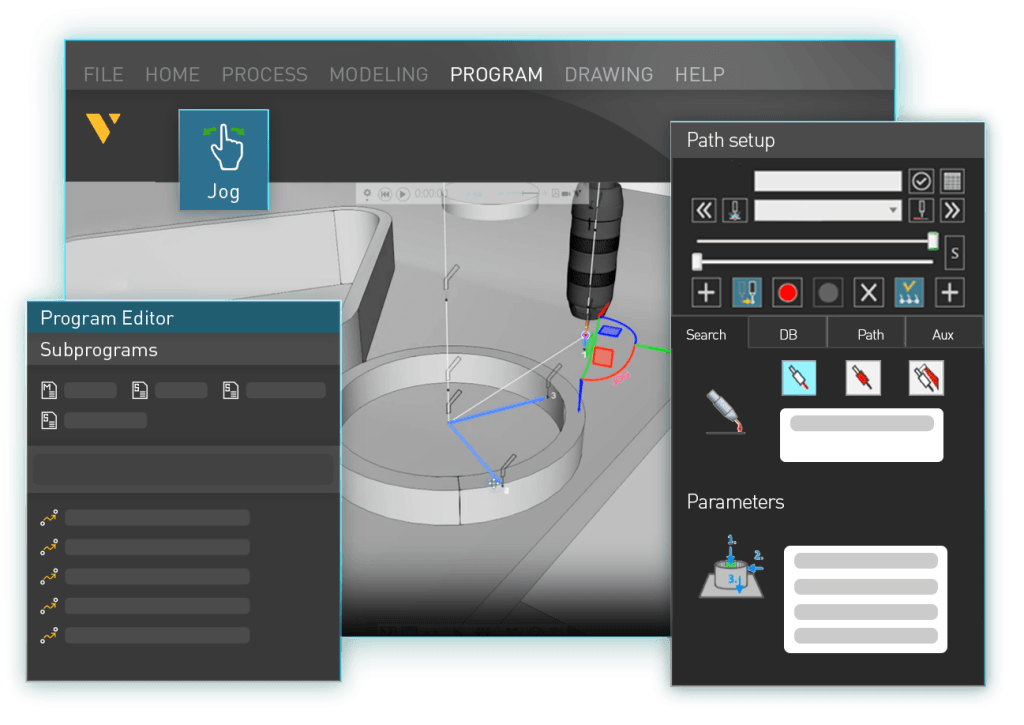
试想一下,要编程让一个机器人将一个圆形部件焊接到金属工件上。机器人需要沿部件周长以三维弧线移动焊枪,同时保持焊枪相对于工件表面的精确方位。
什么是机器人离线编程?
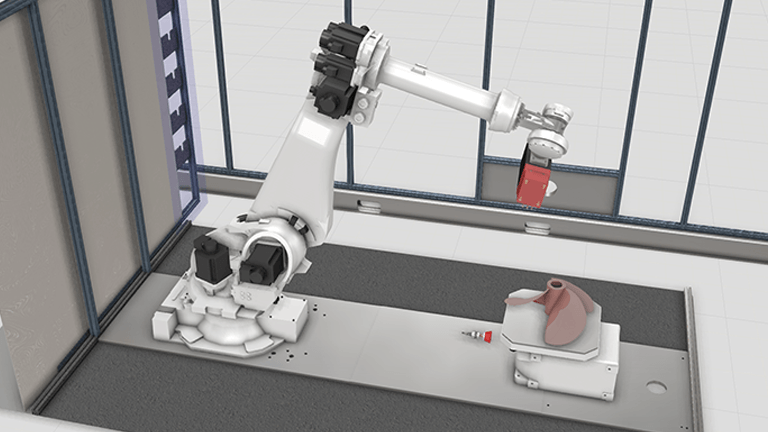
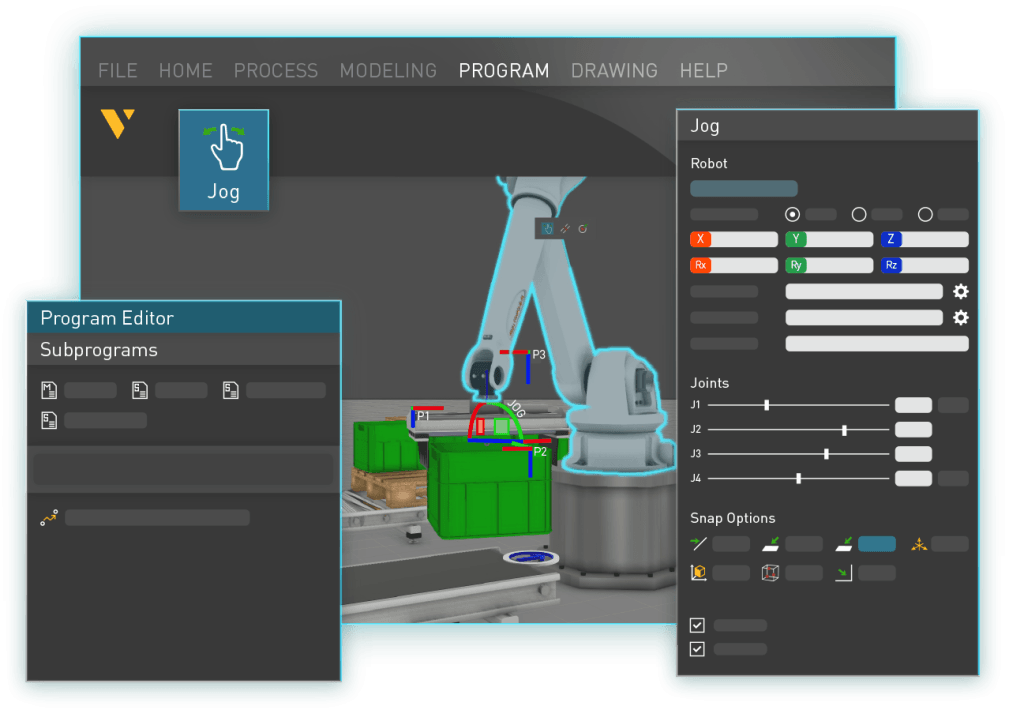
机器人离线编程是一种无需直接操作实体机器人或干扰生产即可对机器人进行编程的方法。通过使用机器人及其环境的虚拟模型,您可以在数字空间中规划、编程和优化机器人任务。
在验证程序的准确性和安全性后,将其下载至机器人控制器以供执行。这种方法缩短了编程时间,提高了精度,并通过避免在编程期间暂停作业,最大限度地延长了生产运行时间。
这对预先规划复杂的机器人操作至关重要,既能确保效率,又能降低风险。使用机器人编程软件的制造商表示,机器人编程时间减少了80%,机器人利用率提高了95%。
机器人编程的发展
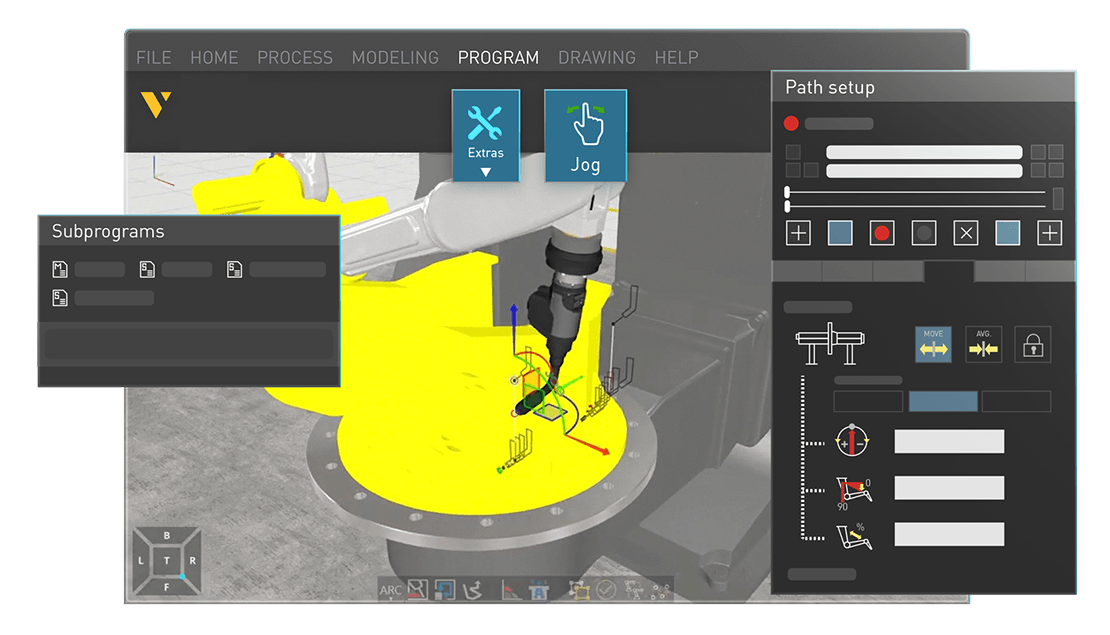
多年来,机器人编程技术已取得了长足进步。最初,机器人是通过手动将机械臂移动到目标位置来编程的。20世纪80年代,CAD技术的出现使得机器人仿真和离线编程成为可能,能够将CAD数据转换为机器人运动程序。
如今,现代机器人编程软件支持多种机器人,并具备自动化编程和碰撞解决功能,从而提高了效率和精度。机器人工作单元的校准确保虚拟模型与实际工作单元相匹配,从而实现数字孪生。
最早的工业机器人是通过一种称为“示教”的方法进行编程的。在这种方法中,将机械臂物理移动到所需位置,并保存该姿态——包括工具中心点(TCP)的x、y、z坐标及其旋转角度。本质上,这涉及记录每个关节电机的位置,从而定义机器人的运动轨迹。
机器人仿真技术始于20世纪80年代,利用CAD技术对机器人、其运动轨迹以及周围的工作单元或环境进行可视化呈现。不久之后,人们开发出了将CAD程序中的位置数据转换为机器人运动程序的技术,这与为数控机床生成加工路径的过程非常相似。这一创新标志着机器人离线编程时代的到来。
如今,机器人离线编程主要有两种形式。许多机器人制造商除了提供示教器外,还会配套提供专有编程软件。此外,用户还可以选择独立的机器人离线编程解决方案,这类方案不依赖特定品牌,能够支持不同制造商生产的多种机器人。
机器人离线编程的有效性在很大程度上取决于CAD模型对实际工作单元的还原精度。为了弥合虚拟模型与物理布局之间的差距,用户必须进行机器人工作单元校准。这包括测量工作单元中的关键参考点,采集机器人工具中心点(TCP)的实际姿态,并确定外围设备的定位。这些测量数据会被输入到机器人的离线编程软件中,该软件通过校准程序将CAD模型与实际布局对齐,从而构建数字孪生。测量工作既可以利用机器人本身作为测量工具,也可以借助3D激光扫描仪等外部设备来完成。
使用 Visual Components 进行机器人编程
机器人编程不应复杂、重复或耗时。机器人编程软件应提升生产灵活性和适应性,并确保以高精度实现可靠复用。
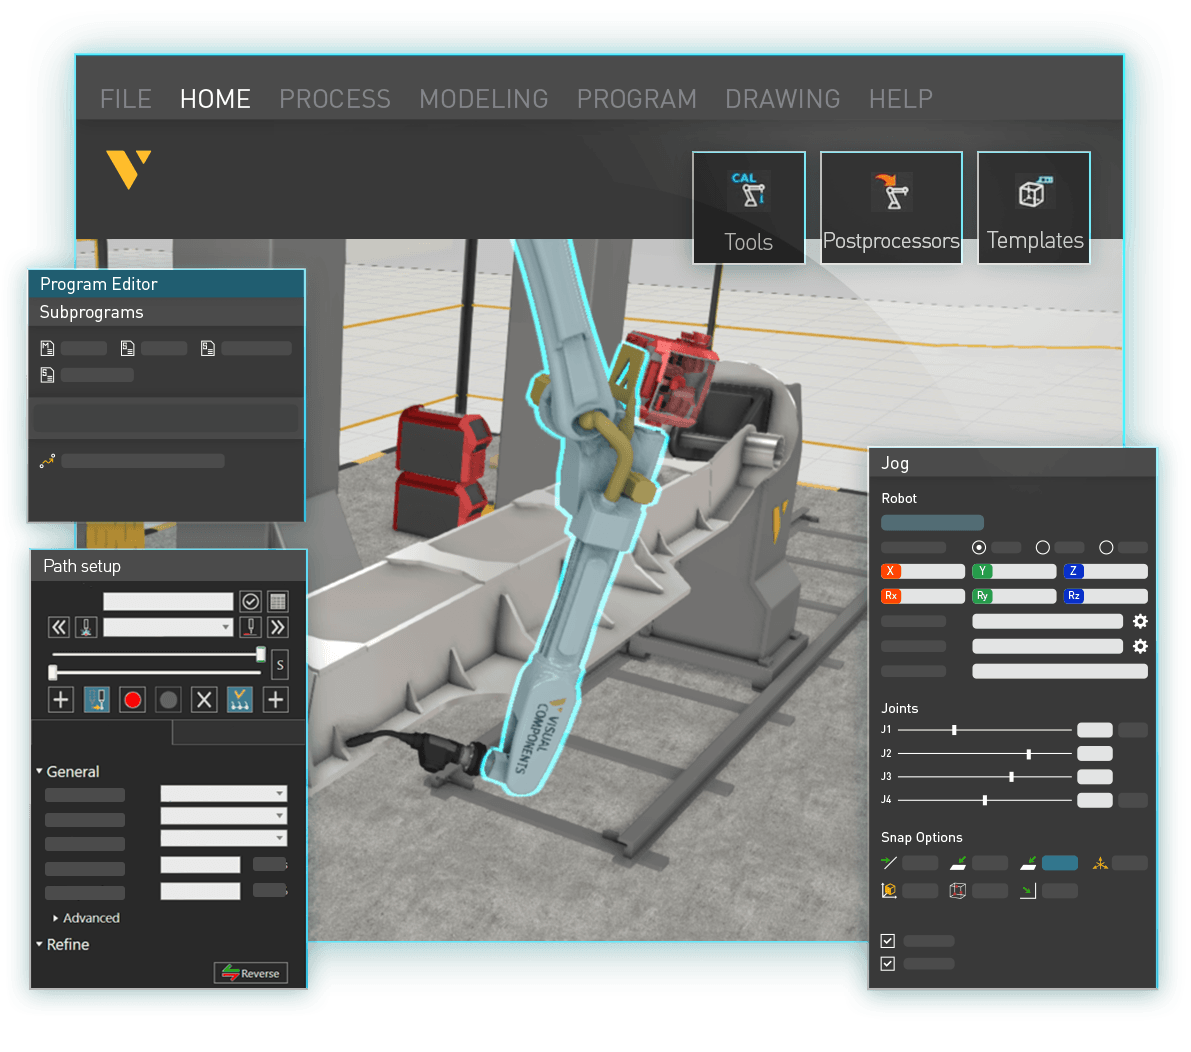
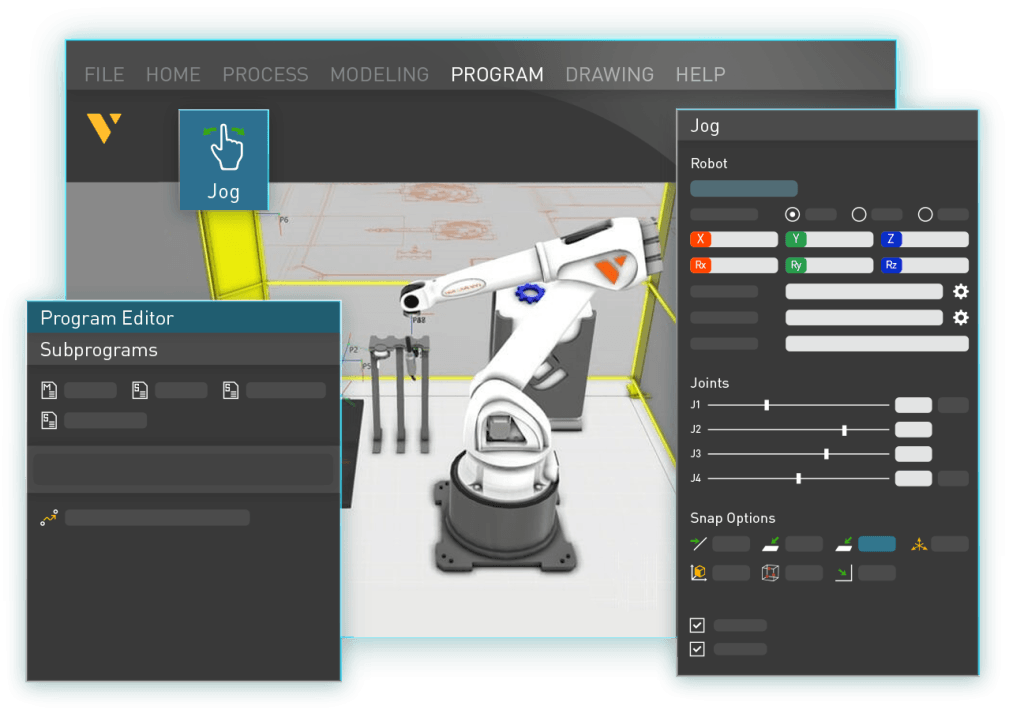
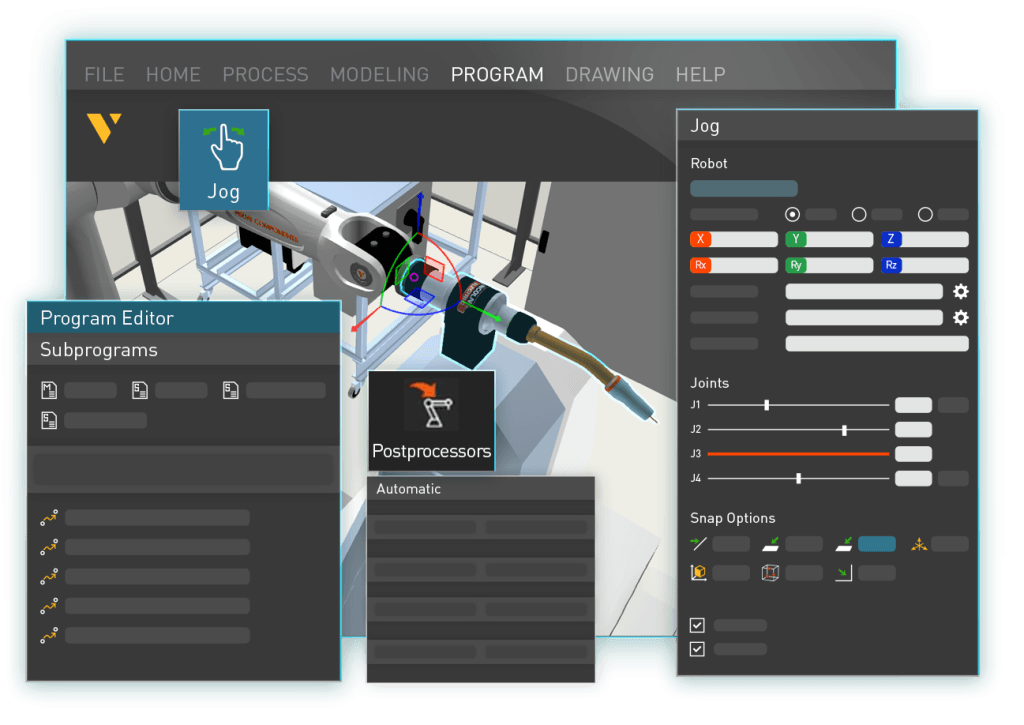
Visual Components 提供最快、最简便的离线编程软件,支持各类自动化水平。从一键编程到全自动的基于模型的定义(MBD),该软件兼容所有主流工业机器人品牌、工艺流程及复杂程度。这有助于您最大限度地提升产品质量、机器人利用率及生产产量。
常见的离线编程应用有哪些?
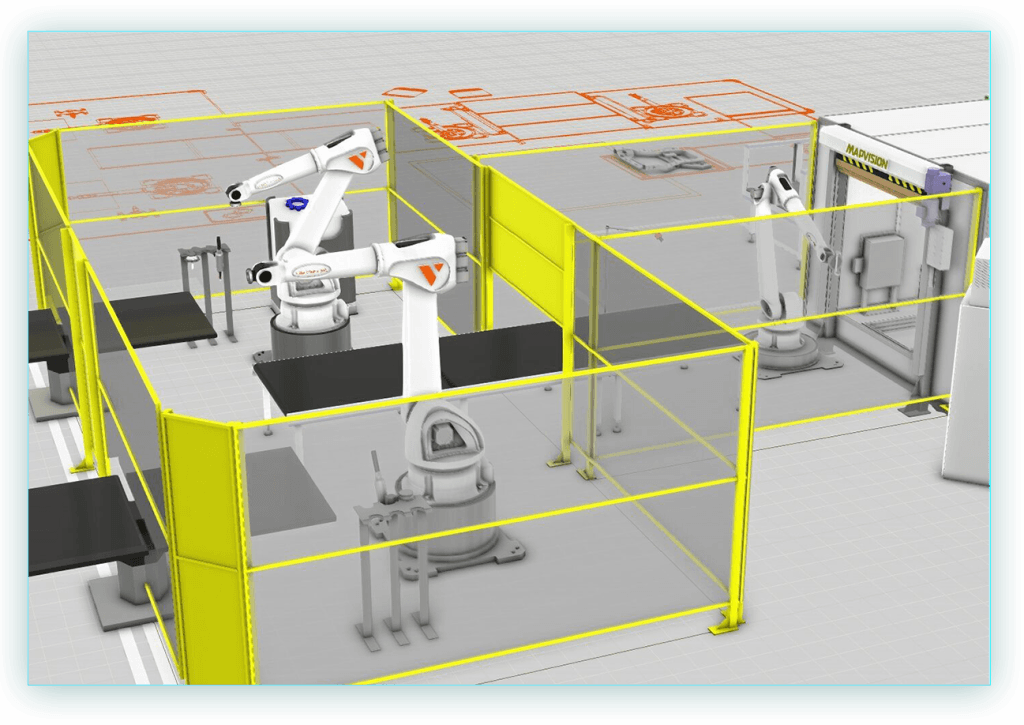
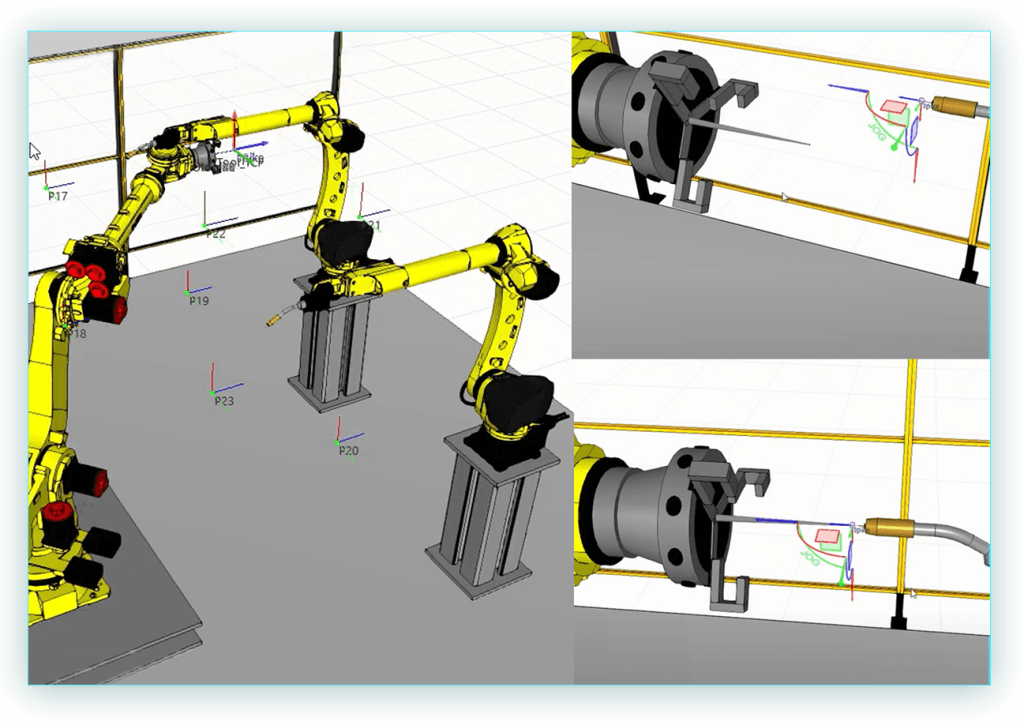
可达性和定位是机器人离线编程能够有效解决的两大难题。例如,复杂的焊缝可能需要大量焊点。
面向机器人程序员
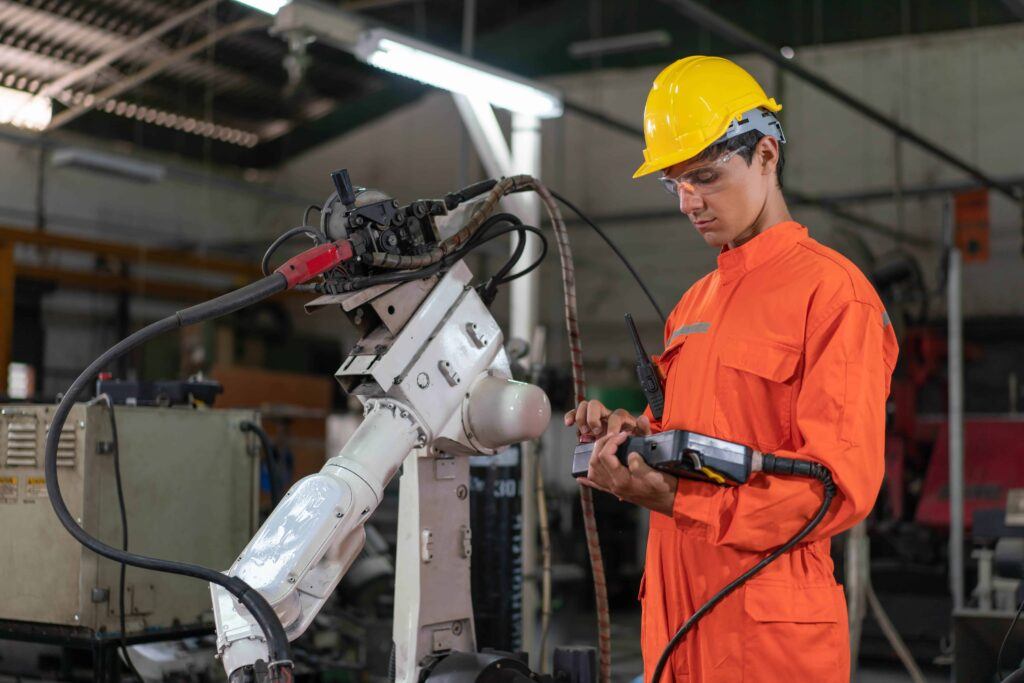
节省手动机器人编程和返工的时间,让您能够专注于更重要的任务。
面向制造工程师
在投产前,轻松进行协作并验证设计和工装的可行性。
面向生产经理
无需停产即可节省10倍的编程时间。最大限度地提升质量、机器人利用率和产量。
面向机器人行业管理者
最大限度地提高质量、机器人利用率和生产效率,以缩短机器人投资的回收期。
面向系统集成商
轻松创建数字孪生,在交付前优化方案以确保准确性。通过提供优质服务并赢得客户满意度,保持市场竞争力。
我们的客户是如何利用 Visual Components 进行机器人编程的?
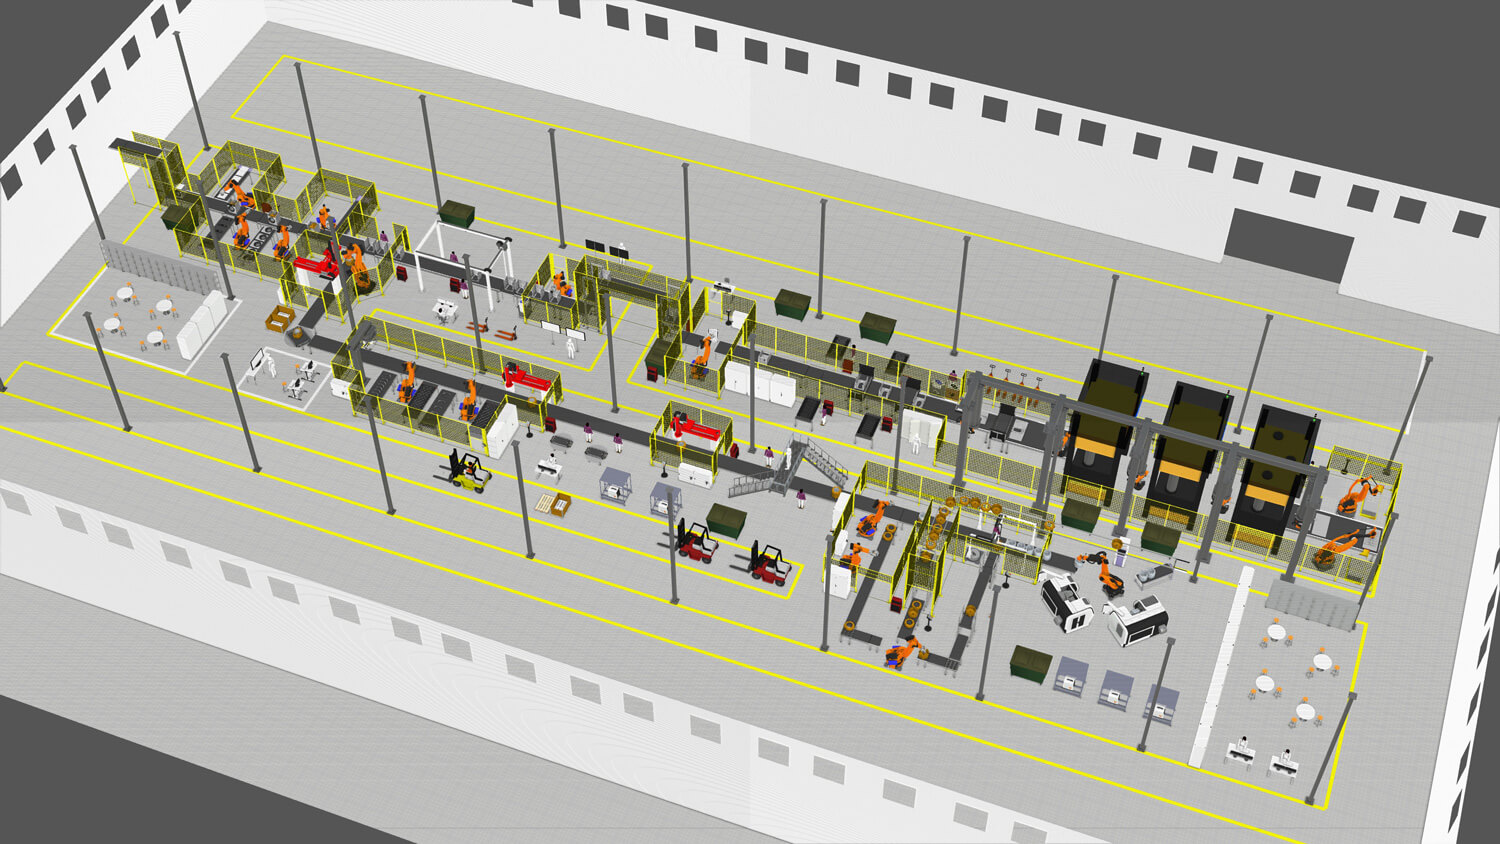
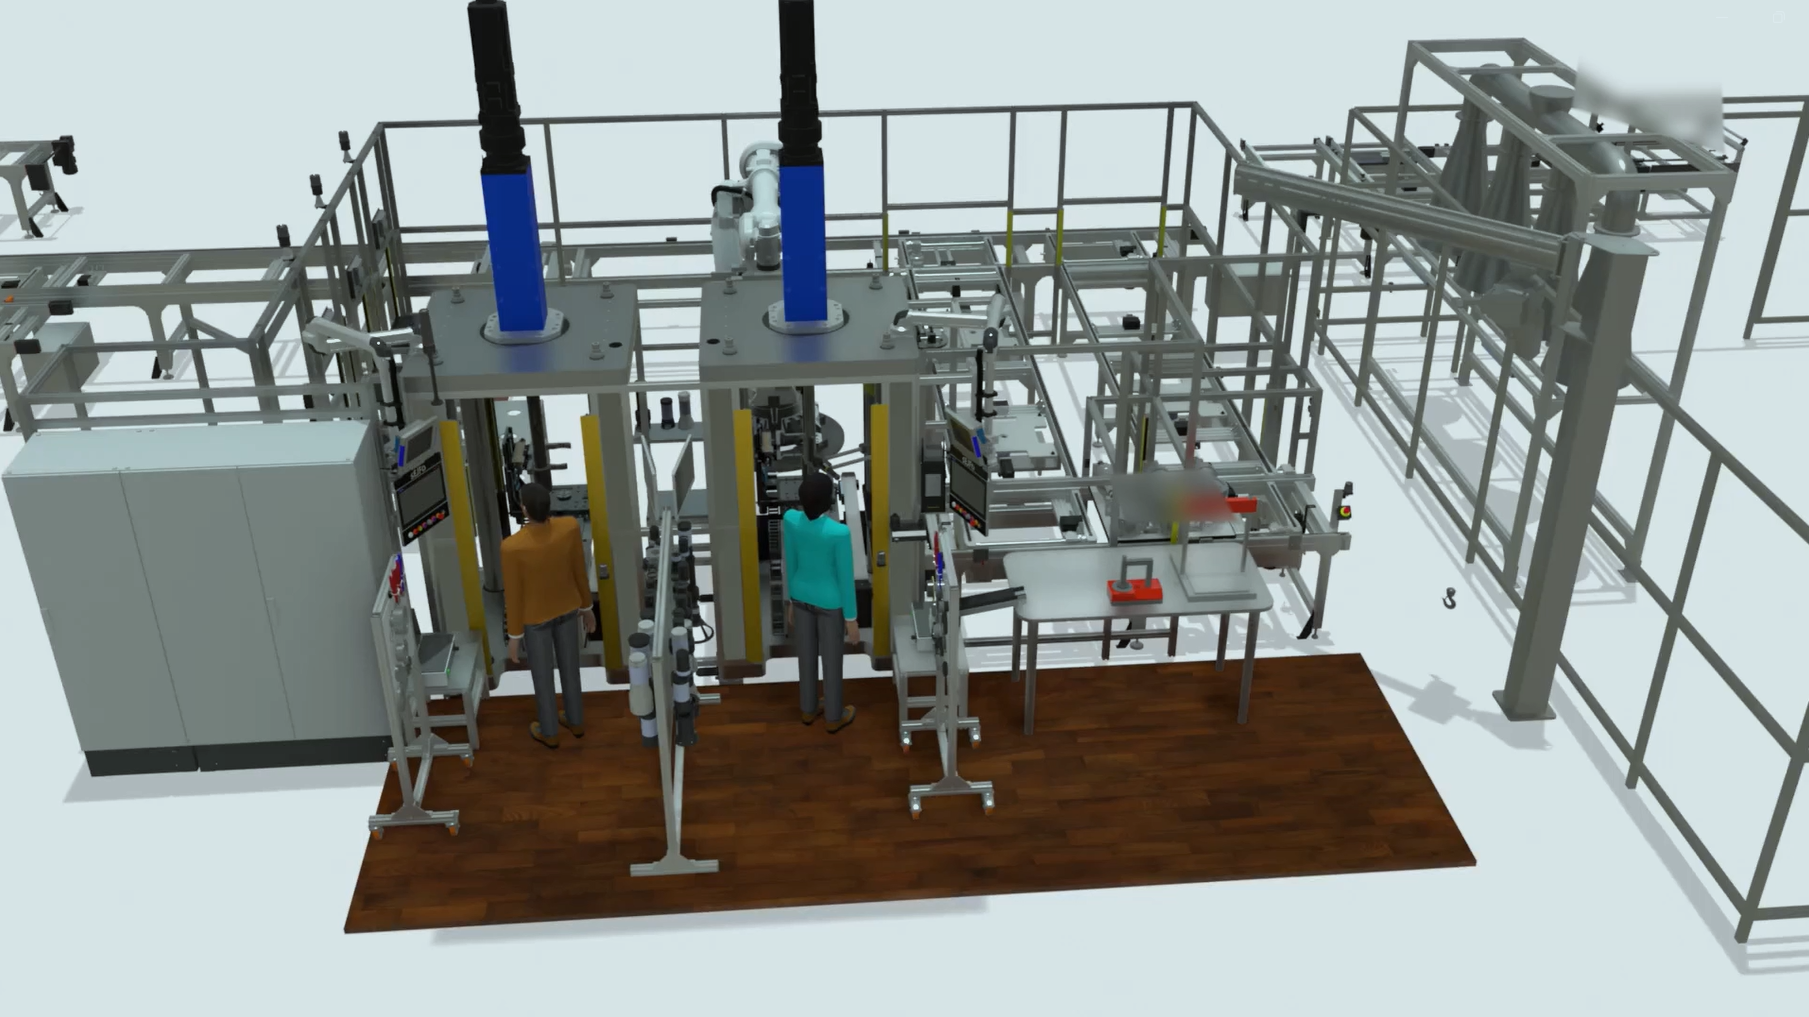
SEJFO 借助 Visual Components 仿真技术变革自动化销售
作为一家已成功交付 800 多个项目的瑞典自动化解决方案供应商,Sejfo Group 以 Visual Components 仿真技术全面取代了传统的静态 CAD 图纸与 PowerPoint 演示。此举成果显著:不仅实现了更清晰高效的客户沟通、确保了更稳妥的机器人选型,还精准验证了生产节拍,最终帮助企业打造出极具竞争优势、能够屡屡赢单的报价方案。
阅读更多 →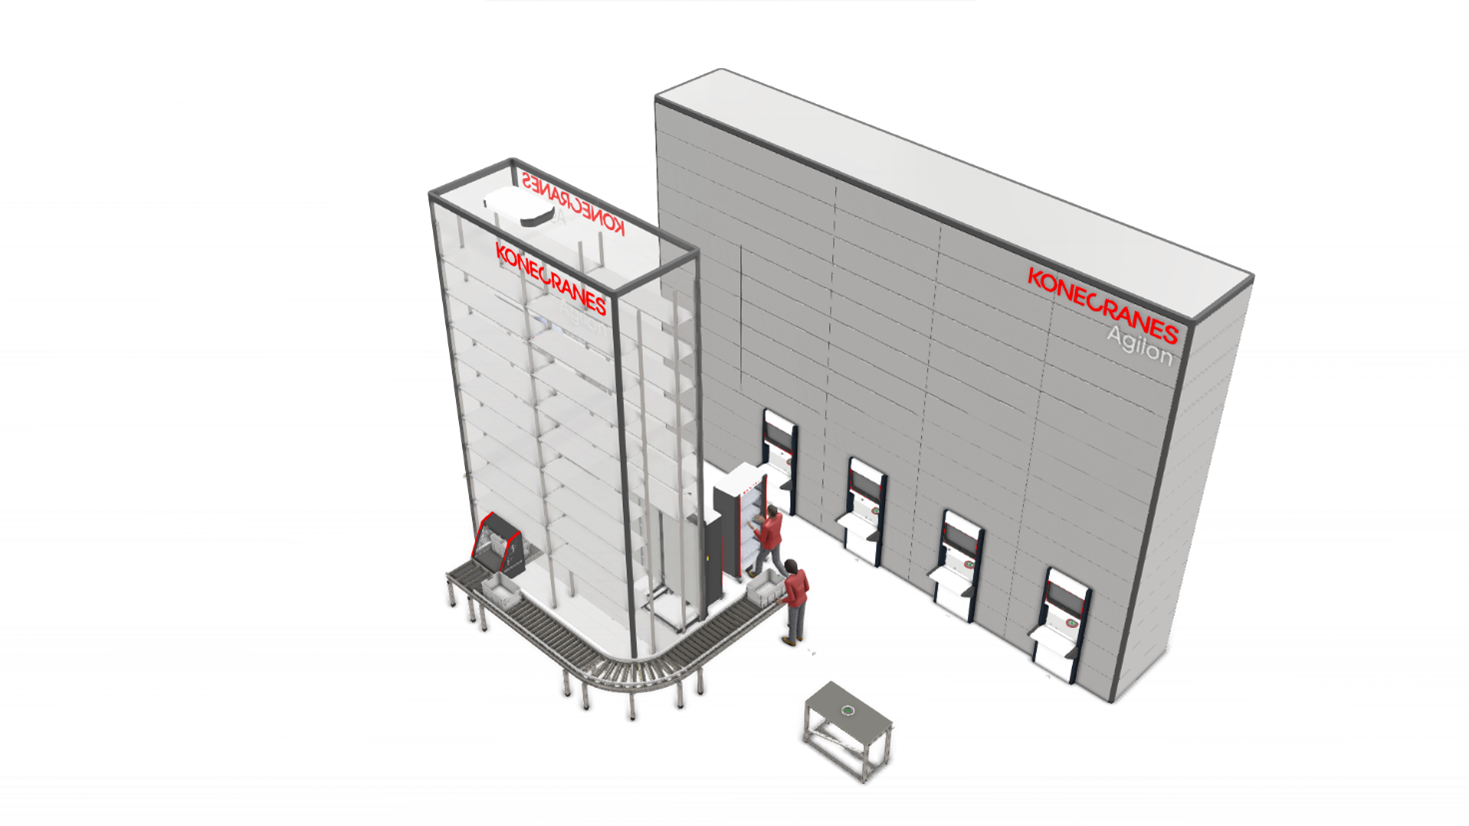
Konecranes Agilon 借助 Visual Components 清晰直观的制造仿真加速解决方案销售
Konecranes Agilon 借助 Visual Components,彻底改变了其复杂且可配置的内部物流解决方案的销售方式。通过制造仿真技术直观展示客户的现场布局、物料流和自动化场景,Agilon 成功与客户建立了统一的认知,缩短了销售周期,并帮助客户清晰地看到该解决方案将如何与其实际的业务流程无缝契合,从而将复杂的方案化繁为简,让客户充满信心地做出采购决策。
阅读更多 →机器人编程的未来会是怎样的?
机器人编程的未来正受到若干关键发展的推动,这些发展有助于提升自动化水平、工作效率及协作能力。这一演变标志着从手动操作和孤立流程向更加集成化和智能化的系统迈出了重要一步。
掌握 Visual Components 中的机器人编程